Känn interaktionen.
Tryck, deformation och rörelse beskriver olika delar av kontakt. Förena dem med tidsinformation och en definierad uppgift innan en slutsats dras.
 NANO GENETICSSWEDEN AB
EN ↗
KAPITEL 06 / MÄNNISKA + ROBOT
Nästa gränssnitt måste förstå mer än ett kommando. Det måste lämna plats för människan.
Vi utforskar hur taktil mätning, lokal intelligens och tydliga mänskliga val skulle kunna mötas i samverkande robotik. En ny forskningsriktning för Nano Genetics.
Utforska Intentstudion
VÅR RIKTNING / MÄNSKLIG HANDLINGSFRIHET
En hand rör sig. En yta deformeras. En modell föreslår nästa steg. Människan behöver fortfarande ett meningsfullt val.
Vårt koncept förenar tre lager: mäta vad som händer, tolka en avgränsad uppgift och göra nästa handling begriplig och möjlig att avbryta. En rörelsesignal är ett underlag att tolka; den är inte i sig ett samtycke.
Tryck, deformation och rörelse beskriver olika delar av kontakt. Förena dem med tidsinformation och en definierad uppgift innan en slutsats dras.
Lokal beräkning skulle kunna jämföra en signal med en avgränsad modell nära enheten. Gränssnittet ska visa vad som är känt, vad som saknas och när det behöver hjälp.
En föreslagen handling ska vara lätt att förstå, bekräfta eller avvisa. En tidigare bekräftelse ska inte följa med obemärkt när situationen förändras.
MATERIALINTELLIGENS / DESIGNRIKTNING
Tänk om robotens yta blev en del av hur den lyssnar?
Mjuka, strukturerade material kan deformeras runt ett föremål. Taktila sensorer kan göra delar av kontakten mätbara. Vi vill utforska mötespunkten: ett följsamt gränssnitt, en läsbar signal och ett begripligt svar.
Utforska sambandet med material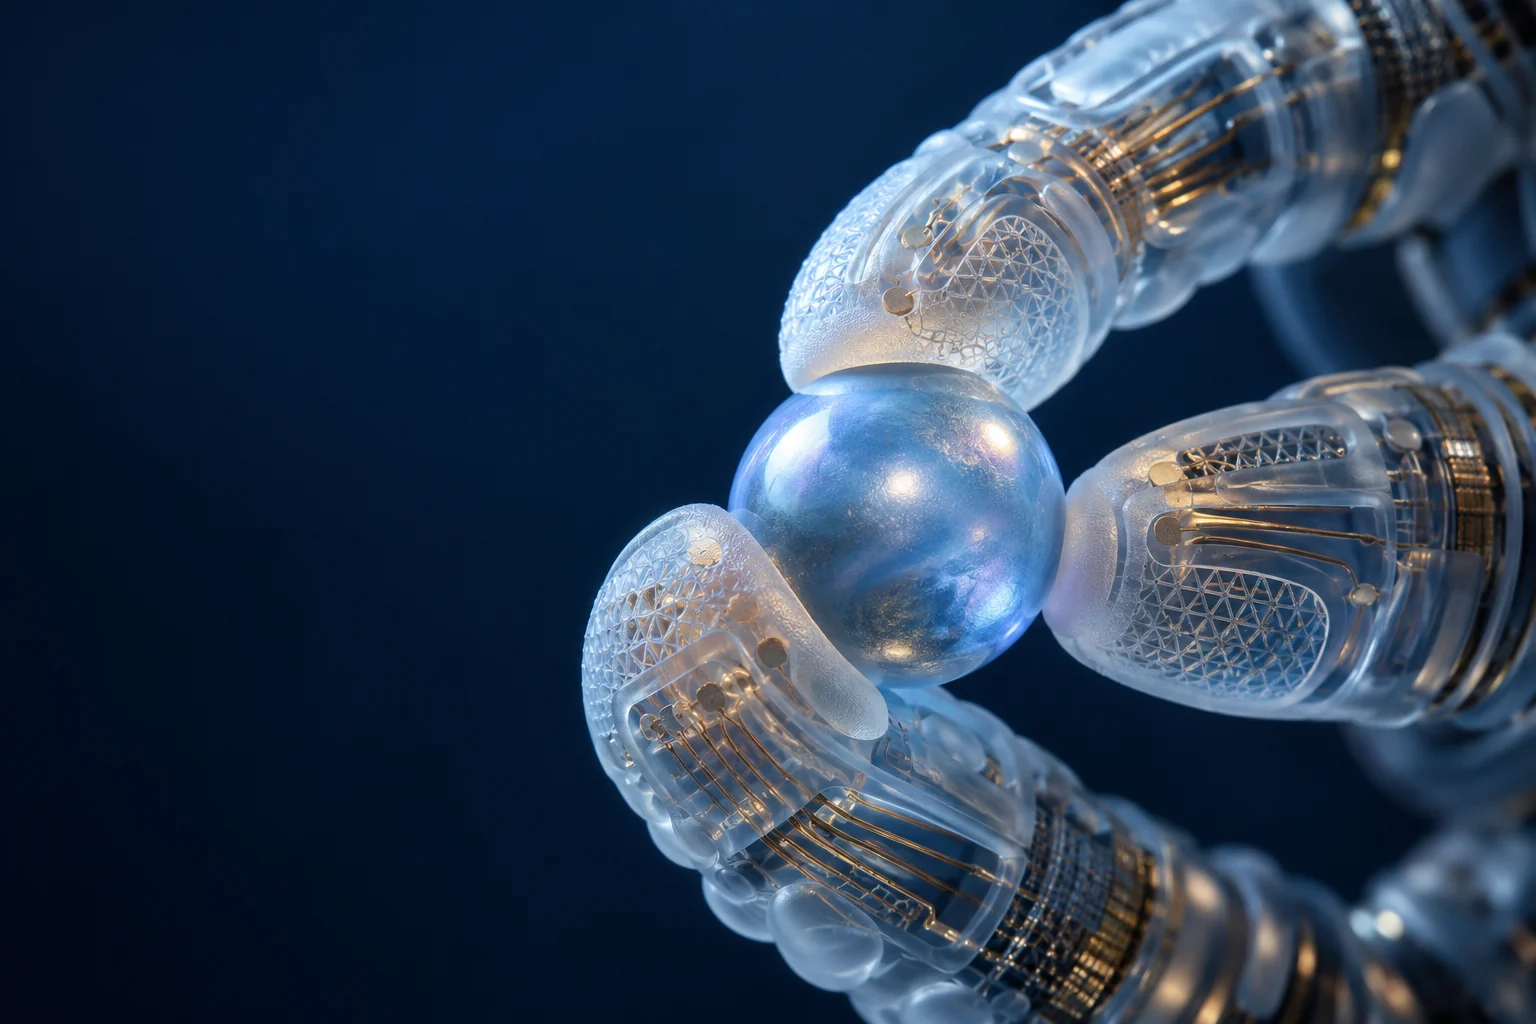
Kontakt förändrar formen. Sensorns utformning avgör vilka delar av förändringen som blir mätbara.
Hud och nervsystem inspirerar frågor om fördelad mätning. Ett bioinspirerat material blir inte i sig levande vävnad.
Vår föreslagna startpunkt: jämför en kontaktsensor med en referens på en provbänk, variera kontakten och dokumentera drift och signalbortfall.
INTENTSTUDION / UTFORSKA ETT BESLUT
Samma indata. Två beslutsregler. En viktig skillnad: vem som godkänner nästa steg.
Ändra indata och jämför en automatisk handling med ett steg som också kräver mänsklig bekräftelse. Alla regler är synliga nedan.
Ett illustrativt indatavärde, ingen kalibrerad sannolikhet.
Ett fiktivt index för kontakt och hinder. Högre värde betyder större utrymme i modellen.
ILLUSTRATIV BESLUTSMODELL
Ömtålig överlämning01 / DIREKT HANDLING
Modellens gränser är uppfyllda. Ingen separat bekräftelse krävs i denna regel.
02 / MÄNSKLIG BEKRÄFTELSE
Modellens gränser är uppfyllda. En människa behöver fortfarande bekräfta detta steg.
Båda indatavärdena klarar modellens trösklar. Reglerna skiljer sig åt i kravet på bekräftelse.
REGELN SOM GÄLLER JUST NU
Signaltillit ≥ 75 och marginal ≥ 50. Nästa steg beror på beslutsregeln.
Saknad sensorström, signaltillit under 45 eller marginal under 30 ger Pausa i båda reglerna. Mänsklig bekräftelse kan inte ändra detta.
Om Pausa-regeln inte gäller ger signaltillit under 75 eller marginal under 50 Fråga i båda reglerna. Bekräftelse är möjlig först när båda högre trösklarna är uppfyllda.
Med tillgänglig ström, signaltillit minst 75 och marginal minst 50 ger Direkt handling Fortsätt. Mänsklig bekräftelse ger Fråga tills steget bekräftats. Varje ändrad indata tar bort bekräftelsen.
En deterministisk webbdemonstration med fiktiva trösklar. Den bedömer inte verklig robotsäkerhet, läser inte avsikt och styr ingen hårdvara. Här granskar vi en designfråga; ett fysiskt system skulle behöva egen validering.
VÅRT NÄSTA STEG / EN PRÖVBAR RIKTNING
Vår ambition är att förena biologiskt inspirerad mätning och digital intelligens med mänsklig kontroll. Vi börjar med en avgränsad, dokumenterad fråga som kan prövas.
Definiera ett material, en kontaktsensor och en referensmätning. Dokumentera repeterbarhet, brus och drift.
Använd inspelade bänksignaler för att jämföra fasta regler. Inkludera saknade data och otydliga situationer.
Undersök om människor förstår handlingen, bekräftelsen och stoppet. Publicera metod och begränsningar.
Forskningsriktning · konceptstadium. Sidans design uttrycker vad vi vill utforska.
Utforska ett samarbeteFORSKNINGSBAKGRUND
Oberoende forskning ger stöd åt våra frågor. Publikationerna beskriver inga Nano Genetics-produkter och validerar inte reglerna i Intentstudion.
Forskarna kombinerade en taktil handflata med mjuka pneumatiska fingrar. Återkopplingen användes för att anpassa grepp och undersöka föremåls ytor i experiment. Resultaten gäller de prövade uppgifterna, inte obegränsad robotförmåga.
Läs originalstudienEn textilhandske med vibrationsåterkoppling förmedlade kontaktinformation från en robotgripare till användaren under fjärrstyrda greppförsök. Det visar en bestämd återkopplingsslinga, ingen ersättning för naturlig känsel i alla dess delar.
Läs originalstudienFORTSÄTT UTFORSKA
HUMAN SYSTEMSBörja med människan.↗NANO GENETICSHjälp nästa steg att ta form.↗